2026国际产学研用合作会议(合肥)暨国际新能源与智能汽车大会将于2026年11月6日至8日在合肥举行。会议以“产学研用赋新能,多元合作创未来”为主题。以基础研究和实际应用为重点,聚焦社会科技、自动驾驶、智能互联系统与应用、新能源创新技术与应用、新能源汽车与智慧交通、智能装备与新能源技术、智能系统控制前沿技术等关键问题。会议由合肥工业大学主办,诚邀海内外高校、企业、科研机构共聚一堂,围绕前沿科学研究、国际联合实验室建设、高水平科技研发、科技成果转化和国际人才培养等方面,研讨国际产学研用合作项目,构建高质量合作伙伴关系。其中,自动驾驶论坛由合肥工业大学计算机与信息学院承办,中国图像图形学会合肥会员活动站、安徽省人工智能学会协办。
参加本次论坛不收取任何费用,欢迎报名参会。
请按照如下方式报名参会并提交参会信息。
报名方式:登录会议主页,在会议主页的首页上点击“立即报名”,填写相关信息,并提交
会议主页网址:https://www.icneiv.com/web/register/register.html
注意:在您要参加的分会场选项中,请选择“自动驾驶”
论坛时间:2026年11月8日
论坛地点:合肥明珠瑞士酒店凤凰Ⅰ厅(Phoenix Hall I,Swiss Grand Hotel, Hefei)
论坛联系人:贾伟(jiawei@hfut.edu.cn,13865940409)
论坛日程
时间 |
内容 |
08:00-08:20 |
签到 |
08:20-08:30 |
领导致辞 |
08:30-09:00 |
报告题目:Have we done enough to secure safe interaction of users with driving automation systems? 报告人:Oliver Carsten 英国利兹大学教授 |
09:00-09:30 |
报告题目:多源信息融合的驾驶员行为监测与环境智能感知技术 报告人:田大新 北京航空航天大学教授 |
09:30-10:00 |
报告题目:AVs work. Now what? 报告人:Zia Wadud 英国利兹大学教授 |
10:00-10:30 |
茶歇 |
10:30-11:00 |
报告题目:腾讯地图智能化生产技术演进与产业实践 报告人:郑超 腾讯主管 |
11:00-11:30 |
报告题目:自动驾驶技术研究与实践 报告人:袁胜 合肥中科智驰科技有限公司技术总监 |
11:30-14:00 |
午餐 |
14:00-14:30 |
报告题目:Autonomy on the Water: Intelligent Path Planning and Collision Avoidance for Surface Ships 报告人:Wasif Naeem 英国贝尔法斯特女王大学教授 |
14:30-15:00 |
报告题目:世界模型驱动的端到端自动驾驶 报告人:蒋理 香港中文大学(深圳)助理教授 |
15:00-15:30 |
茶歇 |
15:30-16:00 |
报告题目:Beyond Autonomy: Building the Next Generation of Intelligent Mobility Systems 报告人:Abdulla Al-Kaff 西班牙马德里卡洛斯三世大学副教授 |
16:00-16:30 |
报告题目:从空间拓扑到可靠执行:基于生成式世界模型的智能驾驶感知与闭环策略泛化 报告人:李镇 香港中文大学(深圳)副教授 |
16:30-17:00 |
报告题目:自动驾驶生成式仿真 报告人:贾萧松 复旦大学副研究员 |
论坛嘉宾及报告信息
报告(一)
报告题目:Have we done enough to secure safe interaction of users with driving automation systems?
报告人:Oliver Carsten教授
工作单位:英国利兹大学
报告简介:本报告围绕联合国近期关于驾驶自动化的法规展开,重点解读UN R171(驾驶员控制辅助系统,SAE L2级)与UN R185(自动驾驶系统,SAE L3级及以上)。驾驶员必须分清车上配备的是哪一类系统、当前启用的是哪一类,以及在驾驶辅助与自动驾驶两类系统下各自应承担何种责任;系统还需判断驾驶员是否处于可接管、已投入的状态。这给人机交互界面(HMI)带来巨大压力,要求其有效引导驾驶员理解系统状态。报告将讨论这两部法规的要求是否足以支撑良好的人机交互设计,以及能否保障配备驾驶自动化系统车辆的安全运行。
报告人简介:Oliver Carsten(奥利弗·卡尔斯滕),英国利兹大学交通研究所交通安全教授,主要研究驾驶辅助与车辆自动化系统下的人机交互与安全问题,近期参与欧盟“地平线2020”CERTAIN项目。曾任欧盟委员会“GEAR 2030”欧洲汽车产业未来高级别小组成员,并代表欧洲交通安全委员会(ETSC)参加联合国欧洲经济委员会WP.29框架下GRVA、FRAV、VMAD、ADS非正式工作组及TF-ADAS等工作,同时在欧盟委员会MVWG及其ACV子组中任ETSC代表,重点研究辅助与自动化系统应如何与用户交互及其对安全的影响。他还在国际人因工程学会(IEA)框架下牵头自动化人因专家组,为国际监管机构提供人因建议,并担任学术期刊《Cognition, Technology and Work》主编。
报告(二)
报告题目:多源信息融合的驾驶员行为监测与环境智能感知技术
报告人:田大新教授
工作单位:北京航空航天大学
报告简介:随着人工智能与自动驾驶技术快速发展,车辆安全监控正向多模态感知、智能场景理解与主动风险预警演进。本报告围绕车内驾驶员状态监测与车外交通环境感知两大方向,重点介绍驾驶员疲劳、分心及异常行为的识别与状态分类,以及融合视觉、雷达等多源信息的环境智能感知与大模型相关技术,并展望车辆运行监测与主动安全领域的发展趋势。
报告人简介:田大新,长江学者特聘教授,北京航空航天大学前沿创新处处长、二级教授,“创新争先奖章”“科学探索奖”获得者,IEEE Fellow、牛顿高级学者、国家优青、青年长江学者、中国工程院“中国工程前沿杰出青年学者”。担任中国指挥与控制学会无人系统专委会主任、车路协同与安全控制北京市重点实验室主任,主要从事自动驾驶、无人系统、车联网与车路协同研究。主持国家重点研发计划“揭榜挂帅”重点专项、国家自然科学基金重点项目等国家级项目12项,发表学术论文100余篇,出版专著7本、教材2本、译著2本,授权发明专利51项,获国家科技进步奖二等奖等科技奖14项、国家教学成果奖一等奖等教学奖5项。
报告(三)
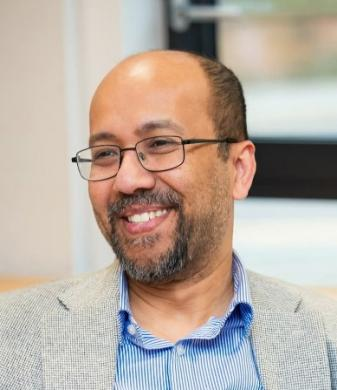
报告题目:AVs work. Now what?
报告人:Zia Wadud教授
工作单位:英国利兹大学
报告简介:本报告结合研究团队的相关工作,讨论自动驾驶汽车对交通部门与用户的具体影响,主要包括三方面:一是自动驾驶汽车“自有”与“共享”使用模式的比较;二是围绕自动驾驶的时间价值、便利性与共享问题;三是道路对自动驾驶汽车的适应程度及其对额外出行需求的含义。
报告人简介:Zia Wadud(齐亚·瓦杜德)博士,英国利兹大学交通研究所与化学与过程工程学院“出行与能源未来”教授,研究处于交通、能源与环境交叉的多学科领域,重点关注新型出行技术(自动驾驶汽车、出行服务)、低碳出行转型(电动化)、个人碳交易以及交通与能源数据分析。已发表论文80余篇,连续入选全球引用率前2%学者,其关于自动驾驶汽车、网约出行服务与长途出行的研究受到《卫报》《纽约时报》《新科学家》等国际媒体关注。曾任英国大学交通研究组秘书长,并担任美国TRB能源、气候变化与航空相关委员会委员。毕业于伦敦帝国理工学院并获博士学位,曾任职于剑桥大学与麻省理工学院,现任环境与社会科学学部研究生院联合负责人。
报告(四)
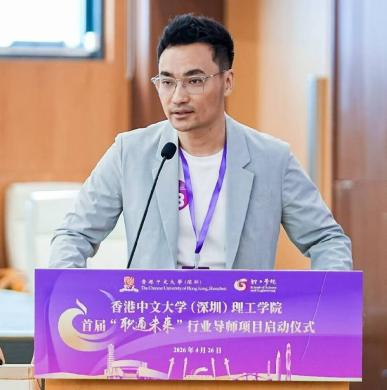
报告题目:腾讯地图智能化生产技术演进与产业实践
报告人:郑超主管
工作单位:腾讯
报告简介:地图是智能汽车的“超视距传感器”,但传统采集制作模式成本高、更新慢,已成为规模化落地的核心瓶颈。本报告系统介绍腾讯地图自动化团队自研THMA系列地图感知算法架构的几代技术演进历程,相关技术已在产业产线规模化落地,累计降本数亿元。报告还将结合MapLM大规模视觉—语言基准(CVPR 2024)、Topo2Seq拓扑推理(AAAI 2025 Oral)等代表性学术成果,探讨多模态大模型与自动驾驶地图深度融合的技术趋势与产学研合作方向。
报告人简介:郑超,清华大学工学博士,腾讯通用人工智能技术负责人、技术主管、公司级专家,地图自动化算法组长及架构师。深耕自动驾驶与地图领域13年,主导THMA系列地图感知架构三代演进,实现地图自动化率突破90%,累计降本数亿元。THMA系列成果在CVPR、ICCV、ECCV、AAAI等国际会议发表论文16篇(含多篇Oral),总引用1870余次,其中《A Survey on Multimodal Large Language Models for Autonomous Driving》引用逾800次。曾获AAAI 2023人工智能创新应用奖,获SemanticKITTI语义分割、TuSimple车道线检测、OpenLane、RoadBEV等多项国际赛事冠军;担任WACV 2024—2026国际会议研讨会主席、CVPR/ICCV/ECCV审稿人,并兼任香港中文大学(深圳)理工学院“职通未来”行业导师。
报告(五)
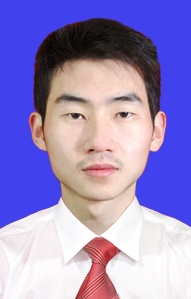
报告题目:自动驾驶技术研究与实践
报告人:袁胜技术总监
工作单位:合肥中科智驰科技有限公司
报告简介:本报告以自动驾驶技术的研究与实践为主题,围绕自动驾驶核心技术框架,介绍感知、规划、控制等方向的基础研究进展,结合多类真实应用场景,解析从算法创新到实车验证的全流程实践要点,讨论基础研究与工程落地之间的矛盾、挑战与协同方法,分享自动驾驶技术研发、测试与场景落地的思考。
报告人简介:袁胜,中科智驰联合创始人、董事、技术总监,高级工程师,中科合肥创新院智能网联汽车技术应用中心副主任,中国科学技术大学研究生实践导师、合肥工业大学兼职教师、兵器某型号项目副总师。中国科学技术大学自动化控制工程专业硕士毕业,曾就职于中科院合肥物质科学研究院智能车辆技术研究中心,参与国家基金委、省部级及中科院科研项目十余项,在智能网联汽车领域获二十余项知识产权授权。主导多项自动驾驶项目研发,多次参加军方“跨越险阻无人系统挑战赛”并获全国第一名。目前主要从事智能驾驶车辆环境感知技术开发与BEV智驾大模型研发工作。
报告(六)
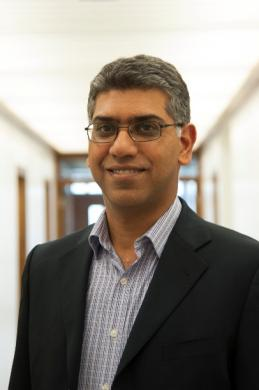
报告题目:Autonomy on the Water: Intelligent Path Planning and Collision Avoidance for Surface Ships
报告人:Wasif Naeem教授
工作单位:英国贝尔法斯特女王大学
报告简介:自动驾驶装备正日益需要在“由人类操作者制定规则”的共享环境中运行。本报告以自主水面船舶为切入点,结合海洋自主系统在制导控制、路径规划与避碰方面的最新研究探讨这一挑战,并通过罗尔斯·罗伊斯牵头的MAXCMAS项目与阿特米斯科技牵头的水翼渡轮项目两个产业实践,说明真实场景部署的复杂性——两者都致力于提升船舶自主性,使其具备可与其他交通参与者安全共处的智能路径规划与避碰能力。报告的核心议题是海上“道路规则”即国际海上避碰规则:这些规则原本面向人的判断与情境理解,难以编码为机器决策逻辑,报告将讨论其中的挑战与经验,其启示同样适用于其他领域的自主系统。
报告人简介:Wasif Naeem(瓦西夫·纳伊姆)教授,英国贝尔法斯特女王大学电子、电气工程与计算机科学学院正教授、国际化事务主任,能源、动力与智能控制中心成员。其博士与博士后研究均属英国EPSRC资助的产学研合作项目,用于开发自主海洋航行器;研究获EPSRC、InnovateUK、UKRI、欧盟及英国文化协会等资助。目前负责阿特米斯科技牵头的3500万英镑项目中水翼渡轮的避碰研究,并曾作为女王大学项目负责人参与罗尔斯·罗伊斯牵头的130万英镑MAXCMAS项目。作为欧盟Erasmus+项目(39万欧元)协调人,牵头开发工业4.0智能制造培训课程。已发表同行评议期刊与会议论文115篇以上、专著章节3部,两篇无人海洋航行器制导论文分获英国皇家航海学会Michael Richey奖章与英国轮机工程师学会Denny奖章。已指导12名博士研究生,任英国皇家学会延长法拉第发现研究员基金委员会委员、EPSRC学院成员等。
报告(七)
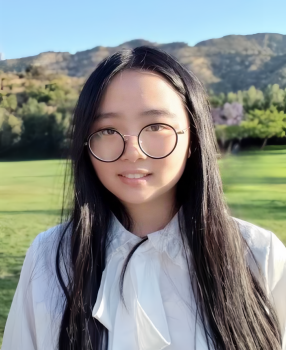
报告题目:世界模型驱动的端到端自动驾驶
报告人:蒋理助理教授
工作单位:香港中文大学(深圳)
报告简介:世界模型通过学习物理世界的演变规律,为端到端自动驾驶突破泛化与数据瓶颈提供了新路径。本报告围绕策略学习与数据生成两条路径介绍研究进展:一方面介绍如何将视频生成先验引入驾驶策略,联合建模未来场景与驾驶动作,连接世界预测与驾驶决策;另一方面介绍三维几何先验驱动的前馈式动态场景重建,并分享在长时序、可控视频世界模型方面的探索,实现几何一致的可控场景重建与多样化数据生成。通过两条路径的探索,探讨世界模型如何连接场景表征、未来生成与策略学习,推动端到端自动驾驶发展。
报告人简介:蒋理,香港中文大学(深圳)数据科学学院助理教授、校长青年学者,深圳河套学院双聘。于香港中文大学获博士学位,曾在马克斯·普朗克研究所任博士后研究员。研究聚焦计算机视觉与人工智能,方向包括三维感知与空间智能、世界模型、自动驾驶、具身智能、表征学习与多模态学习,成果发表于CVPR、ICCV、NeurIPS、TPAMI等顶级会议与期刊,多次获选口头报告与亮点论文,谷歌学术引用超过19000次。其关于自动驾驶运动预测的研究连续三次获得CVPR Waymo Open Dataset Motion Prediction Challenge全球冠军,多次入选全球前2%顶尖科学家年度影响力榜单,并获国家级青年人才项目资助。与滴滴自动驾驶、腾讯、广汽、华为等企业在自动驾驶、世界模型方向开展广泛合作。
报告(八)
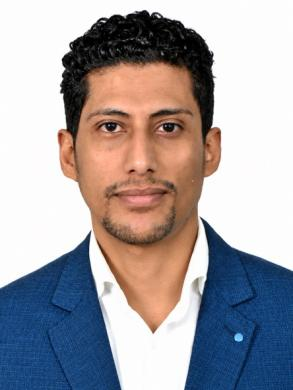
报告题目:Beyond Autonomy: Building the Next Generation of Intelligent Mobility Systems
报告人:Abdulla Al-Kaff副教授
工作单位:西班牙马德里卡洛斯三世大学
报告简介:自动驾驶一直是汽车产业的长期目标。尽管技术进展显著,实现安全、可靠、可规模化的自主出行仍面临挑战,在复杂多变、不可预测的真实环境中尤为突出。马德里卡洛斯三世大学自主移动与感知实验室(AMPL)的研究针对其中若干难题,在多传感器融合、三维环境感知、鲁棒定位与人工智能方面取得进展,提升了自主系统的适应性、可靠性、可扩展性与泛化能力,并在感知、定位、性能评估与人因等方面回应了关键问题。与此同时,自主出行正超越单车范畴:城市基础设施数字化、数字孪生的发展以及网联协同技术的集成,正在创造改善出行系统的新机遇,也为在不同条件下测试与评估自主方案提供了新手段,而人车交互与公众接受度仍是成功部署的关键。展望未来,基于人工智能的异常检测、先进场景理解与数字孪生技术正开辟智能出行的新方向——下一步不仅是造出能力更强的自动驾驶汽车,更是构建能够在真实环境中安全高效运行的智能、网联、可适应的出行系统。
报告人简介:Abdulla Al-Kaff(阿卜杜拉·阿尔-卡夫)博士,西班牙马德里卡洛斯三世大学系统工程与自动化系副教授,自主移动与感知实验室(AMPL)联合主任,并联合主持先进车辆动力学与机电系统研究组(VEDYMEC)。获电气工程、电子与自动化专业博士学位(最优等),曾获IEEE智能交通系统协会西班牙分会最佳博士论文奖。研究聚焦人工智能、计算机视觉、多传感器感知、机器人、自动驾驶、网联出行与智能交通数字孪生,发表同行评议论文80余篇,参与33项以上欧洲、国家级与产业界研究项目,并在多项重大研发计划中担任负责人。现任IEEE Open Journal of Intelligent Transportation Systems副主编,曾任IEEE ITSS西班牙分会领导职务,并入选欧盟委员会汽车行业研究与创新专家组(EURIAS)。
报告(九)
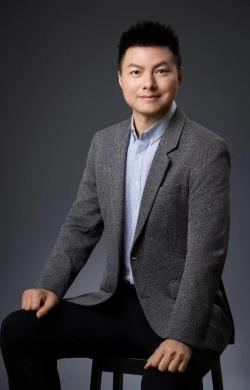
报告题目:从空间拓扑到可靠执行:基于生成式世界模型的智能驾驶感知与闭环策略泛化
报告人:李镇副教授
工作单位:香港中文大学(深圳)
报告简介:当前,自动驾驶正向具备交互性的“具身智能”汽车加速演进。然而真实三维数据稀缺、空间拓扑关联脆弱,以及开环训练引发的轨迹过拟合与因果混淆,成为制约系统从“虚拟认知”迈向“物理安全执行”的核心瓶颈。本报告聚焦“世界模型”,系统探讨从感知、泛化到闭环决策的全链路突破:一是空间拓扑感知,提出几何引导表征框架(CoPo),通过几何偏置注意力攻克动态路网与交通要素深层拓扑的精准推理难题;二是数据合成与鲁棒泛化,针对分布外(OOD)极端场景,介绍高效流匹配编辑引擎(DriveFlow),显著提升感知与微操策略的鲁棒性;三是闭环交互与安全演进,提出面向世界模型的动作高保真闭环强化学习框架(DLWM、RoXDrive),通过逆动力学轨迹监督剔除幻觉,实现智能体在长程任务中的自纠偏与安全演进。
报告人简介:李镇博士,现任香港中文大学(深圳)理工学院长聘副教授、深圳市未来智联网络研究院助理院长、校长青年学者。2018年获香港大学计算机科学博士学位,并于同年在芝加哥大学担任访问学者。曾获2023年吴文俊人工智能优秀青年奖、2021年中国科协第七届青年人才托举工程、2023年IROS最佳论文Finalist,6次获得公开竞赛/数据集冠军,主持国家、省市及工业界科研项目(如华为青年科学家奖励捐赠、腾讯犀牛鸟项目等)。领导港中大(深圳)Deep Bit Lab,主要研究方向为三维视觉、深度学习等基础理论算法,并致力于将人工智能算法应用于交叉学科、自动驾驶、具身智能、医学大数据分析等场景,发表论文90余篇,包括Cell Systems、Nature Communications、T-PAMI、IJCV、CVPR、ICCV、NeurIPS、ICLR等。担任IEEE Transactions on Mobile Computing、IROS副主编及ICLR/ICML/NeurIPS领域主席。
报告(十)
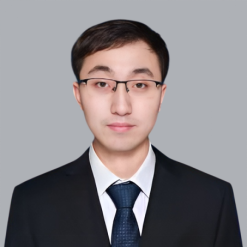
报告题目:自动驾驶生成式仿真
报告人:贾萧松副研究员
工作单位:复旦大学
报告简介:自动驾驶的训练与测试需要大量丰富、逼真的道路场景。生成式模型为构建这些场景提供了新途径,但如何在增加场景变化的同时保持道路布局、物体位置与空间关系的合理性,仍是重要挑战。本报告关注两类可用于场景生成的信息:一类是车辆在真实环境中积累的历史观测,通过检索与当前任务相关的地点和场景为生成提供参照;另一类是由三维空间中离散采样点组成的点云,能够描述道路、建筑与车辆的形状和位置,为生成提供几何依据。围绕这两类信息,报告将讨论如何将真实环境中的历史观测组织为可检索、可复用的“地理记忆”,如何利用点云搭建场景骨架并引导视觉内容生成,以及如何通过生成点云本身构建新的空间布局。
报告人简介:贾萧松,复旦大学可信具身智能研究院副研究员。本科与博士毕业于上海交通大学,研究方向为自动驾驶、具身智能与世界模型。在TPAMI、RSS、NeurIPS、CVPR等期刊会议发表论文40余篇,谷歌学术引用6000余次,8篇第一作者/共同第一作者论文引用破百。曾获CVPR 2023最佳论文、ICCV 2021多智能体交互论坛最佳学生论文、CCF-CV新锐学者等荣誉,主持国家自然科学基金青年项目、重大项目子课题等,担任ICLR、NeurIPS、CVPR等会议领域主席。
 TOP