2026年11月8日,2026国际产学研用合作会议(合肥)暨国际新能源与智能汽车大会自动驾驶平行论坛在合肥明珠瑞士酒店成功举行。本次论坛由合肥工业大学计算机与信息学院承办,中国图像图形学会合肥会员活动站、安徽省人工智能学会协办。论坛邀请了来自英国、西班牙及国内知名高校、科研机构和企业的十位专家学者,围绕自动驾驶、智能感知、世界模型、生成式仿真、智能网联与自主系统等前沿研究和产业应用开展深入交流。论坛由计算机与信息学院智能科学与技术系主任贾伟教授和樊春晓副教授共同主持。
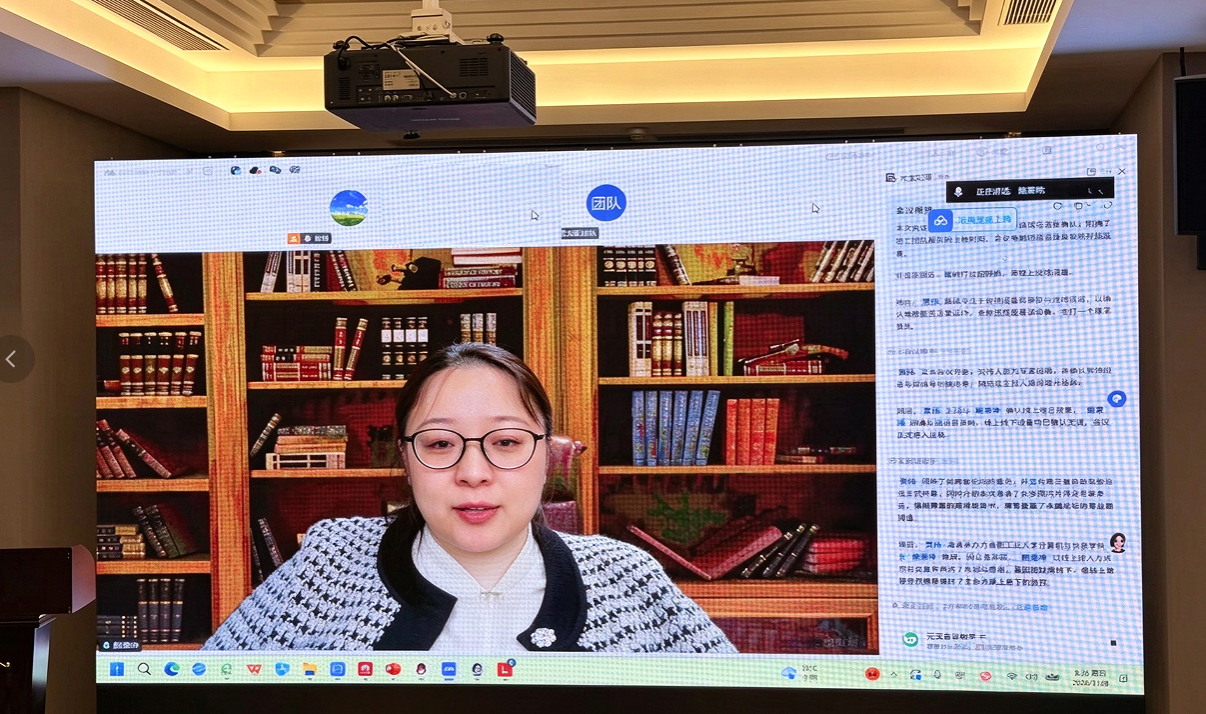
计算机与信息学院院长鲍秉坤教授通过线上方式致辞,向参加论坛的国内外专家学者及嘉宾表示热烈欢迎和诚挚感谢。鲍秉坤指出,人工智能技术正在深刻推动汽车产业变革,自动驾驶技术不断取得突破,但在安全性、可靠性和规模化应用等方面仍面临诸多挑战,亟须加强产学研协同创新和关键技术攻关。她介绍了学院相关学科建设和科研布局情况,希望以此次论坛为契机,进一步深化与国内外高校、科研机构和企业的交流合作,推动科技创新与人才培养,为我国智能汽车产业高质量发展作出积极贡献。
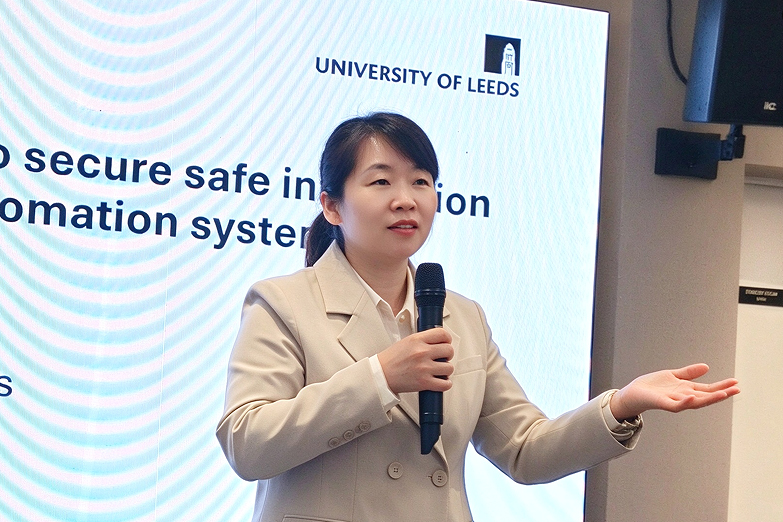
计算机与信息学院副院长李培培教授在现场致辞中表示,学院长期围绕智能感知、人工智能等领域开展科学研究与人才培养,在相关方向形成了良好的研究基础。希望以此次论坛为契机,进一步加强学院与国内外专家学者在学术交流、科研合作和联合人才培养等方面的合作,共同推动人工智能与智能汽车领域的技术创新和发展。
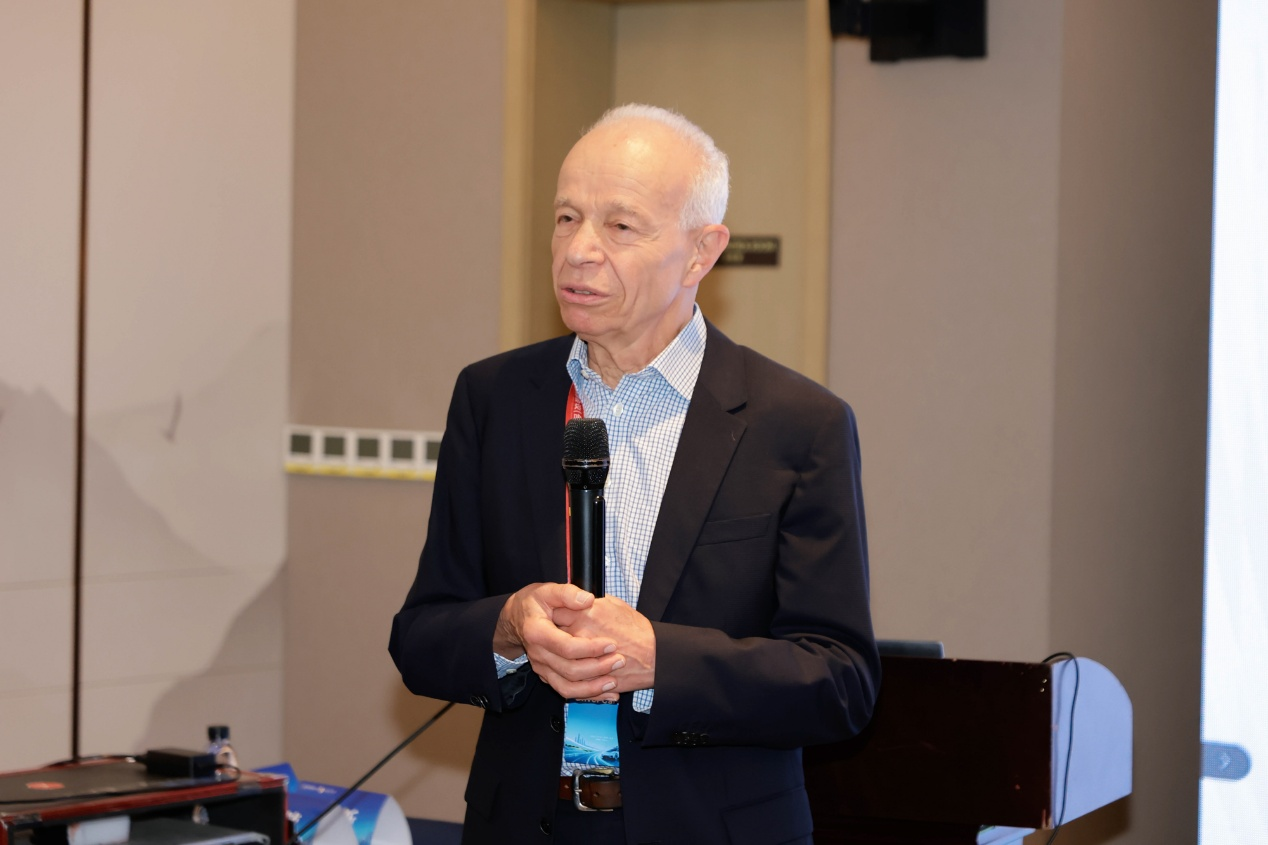
英国利兹大学交通研究所Oliver Carsten教授以“Have we done enough to secure safe interaction of users with driving automation systems?”为题拉开学术报告序幕。他围绕驾驶自动化系统的安全交互问题,重点解读了联合国有关驾驶员控制辅助系统与自动驾驶系统的法规要求,分析了不同自动化等级下驾驶员的责任、驾驶员接管能力及人机交互界面设计等关键问题,并探讨了相关法规对保障驾驶自动化系统安全运行的作用。
北京航空航天大学前沿创新处处长田大新教授作了题为“多源信息融合的驾驶员行为监测与环境智能感知技术”的报告。他围绕车内驾驶员状态监测与车外交通环境感知两大方向,介绍了驾驶员疲劳、分心及异常行为识别技术,以及融合视觉、雷达等多源信息的环境智能感知与大模型相关技术,并展望了车辆运行监测与主动安全技术的发展趋势。
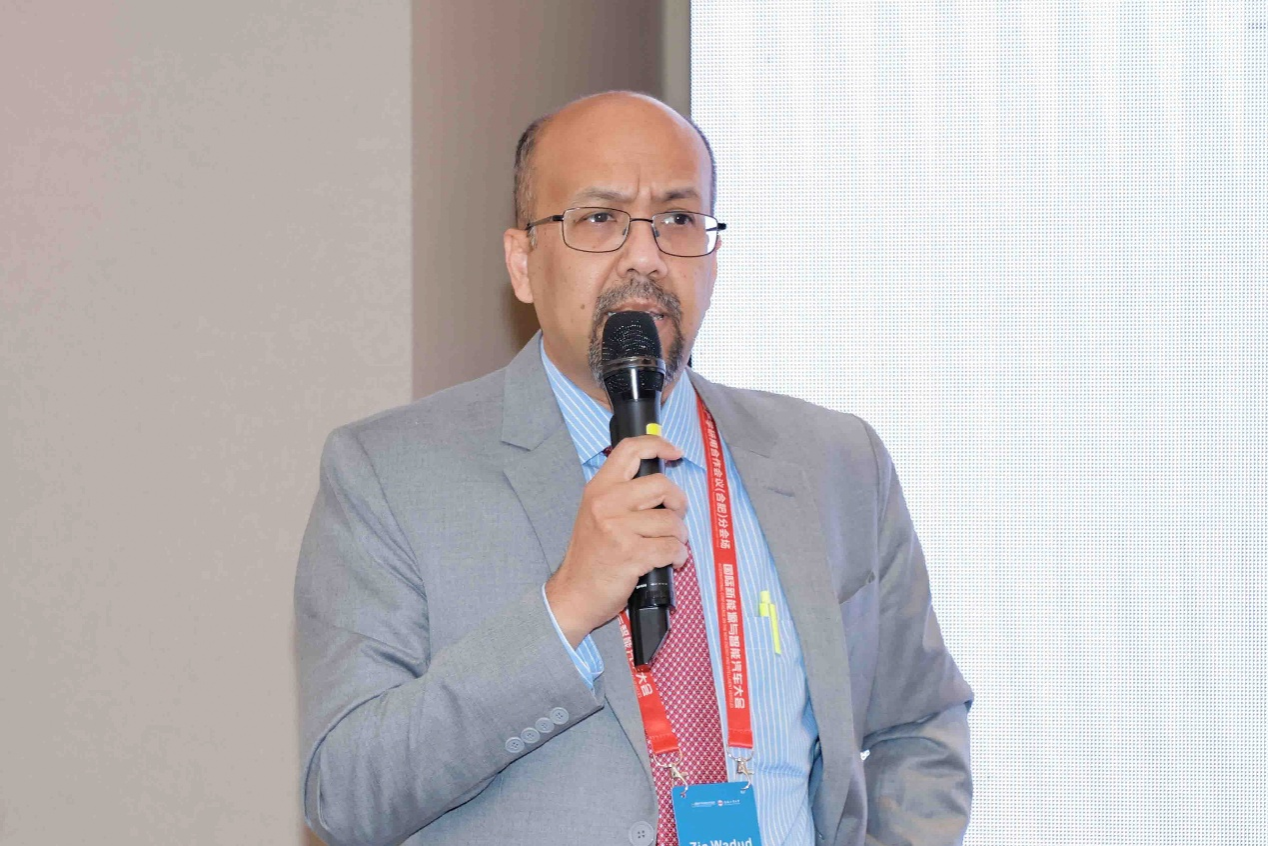
英国利兹大学Zia Wadud教授作了题为“AVs work. Now what?”的报告。他结合研究团队的相关成果,从交通、能源与社会经济等多个视角,探讨了自动驾驶汽车对未来交通出行方式和交通需求的影响,重点分析了自动驾驶汽车自有与共享使用模式的差异、自动驾驶带来的时间价值变化,以及道路基础设施适应性和潜在新增出行需求等问题。
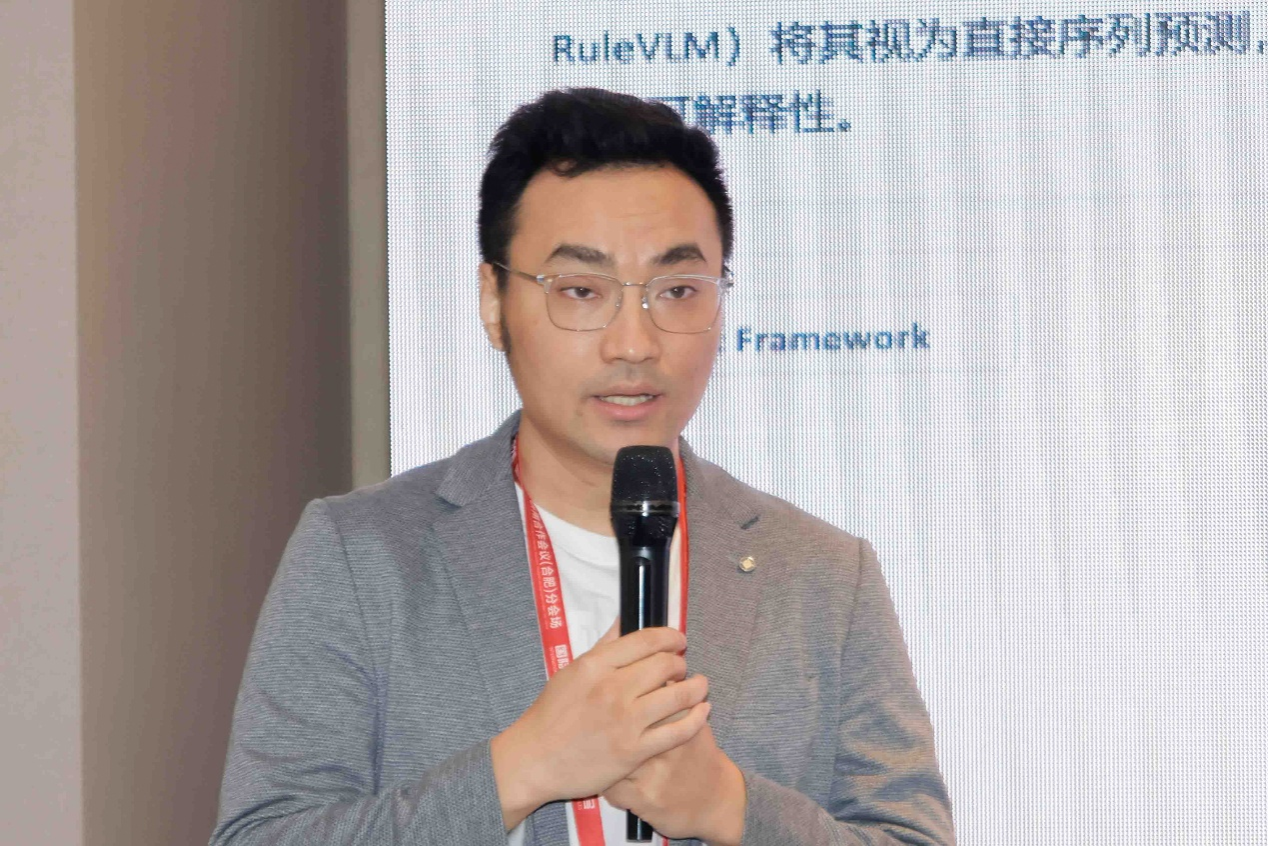
在产业技术创新与应用实践方面,腾讯通用人工智能技术负责人郑超作了题为“腾讯地图智能化生产技术演进与产业实践”的报告。他系统介绍了腾讯地图自动化团队自主研发的THMA系列地图感知算法架构及其技术演进,分享了相关技术在地图自动化生产中的规模化应用实践,并结合MapLM、Topo2Seq等代表性研究成果,探讨了多模态大模型与自动驾驶地图深度融合的技术趋势及产学研合作方向。
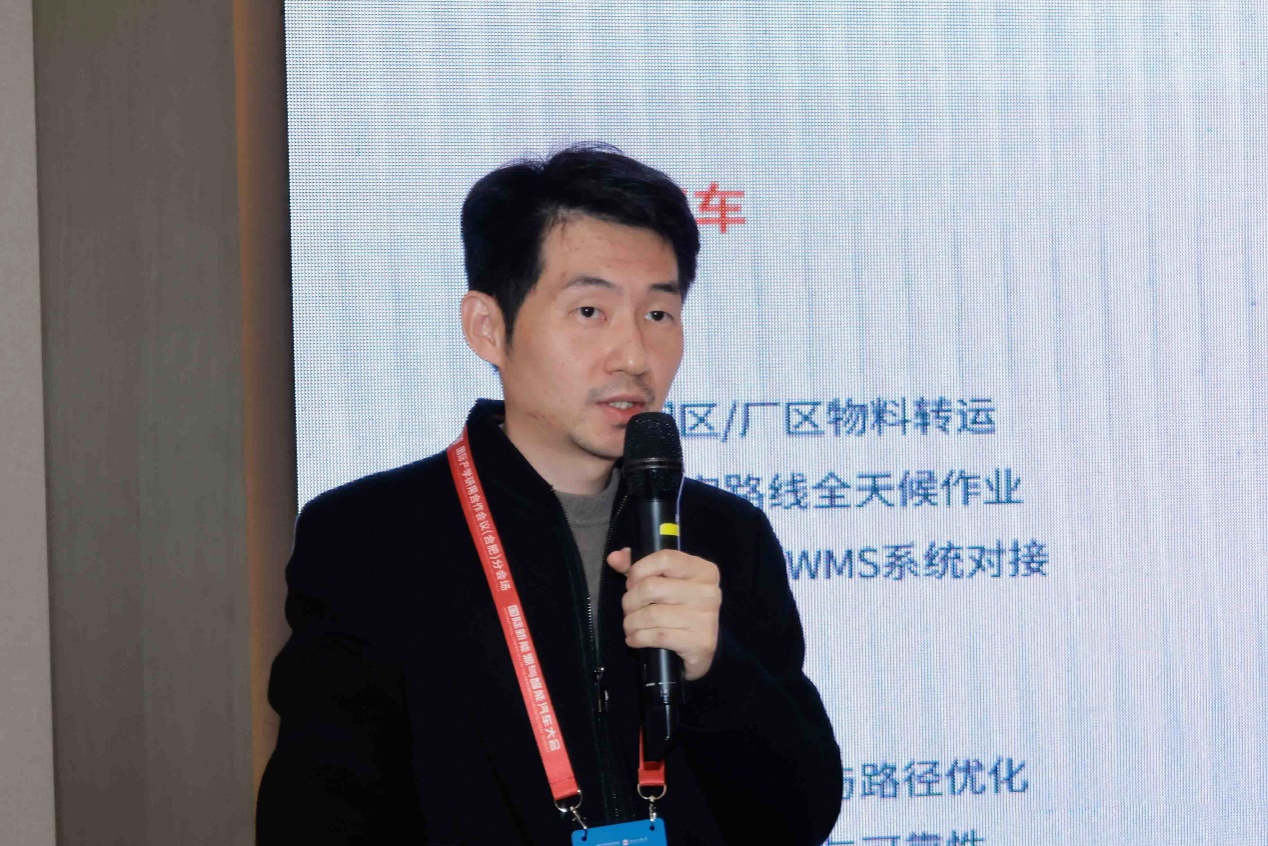
合肥中科智驰科技有限公司联合创始人、技术总监袁胜作了题为“自动驾驶技术研究与实践”的报告。他围绕自动驾驶感知、规划、控制等核心技术,介绍了相关基础研究与工程应用进展,结合真实应用场景,分享了自动驾驶技术从算法研发、系统集成到实车测试与场景落地的实践经验,并介绍了智能驾驶车辆环境感知及BEV智驾大模型等方面的研究工作。
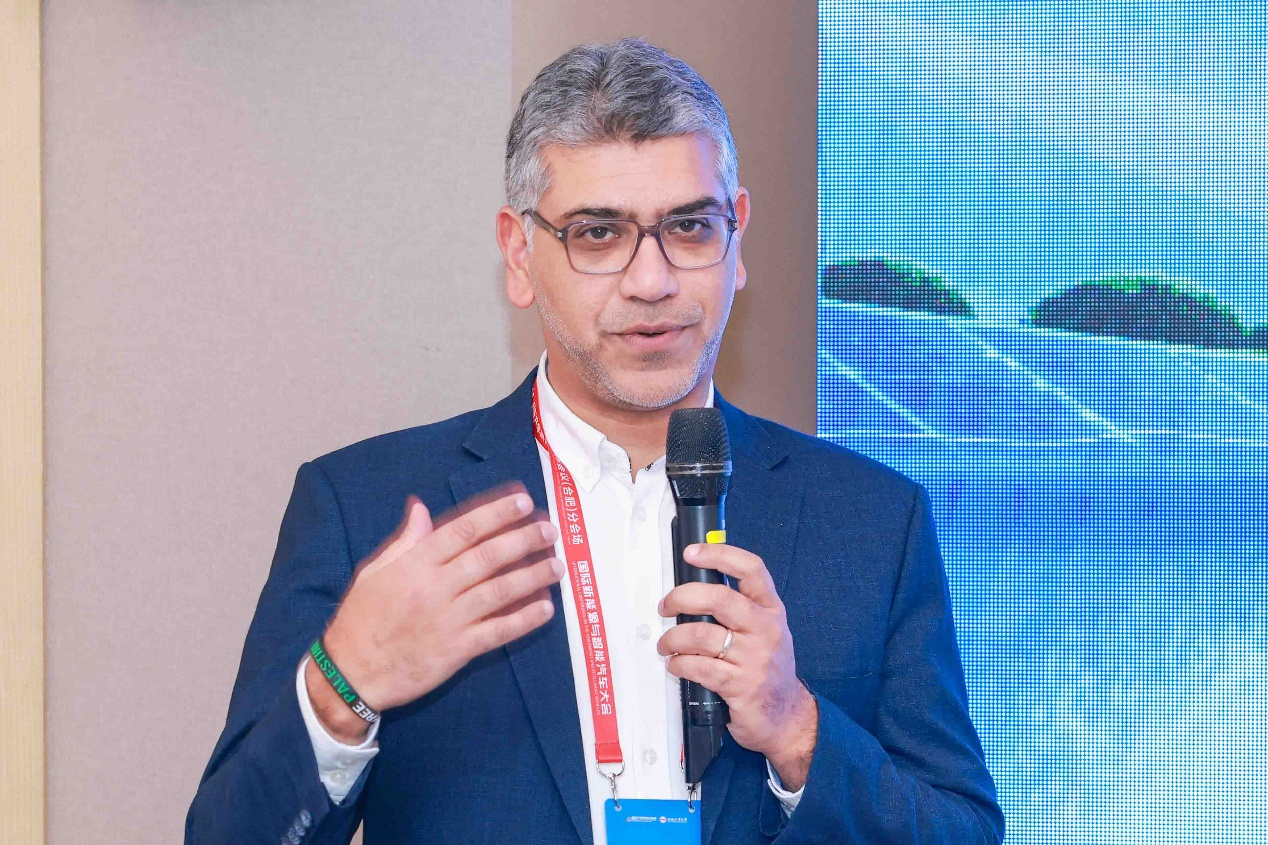
英国贝尔法斯特女王大学Wasif Naeem教授作了题为“Autonomy on the Water: Intelligent Path Planning and Collision Avoidance for Surface Ships”的报告。他以自主水面船舶为研究对象,介绍了海洋自主系统在制导控制、路径规划和智能避碰等方面的最新研究进展,并结合MAXCMAS项目及智能水翼渡轮等产业实践,探讨了如何将国际海上避碰规则转化为机器能够理解和执行的决策逻辑,为复杂环境下自主系统的安全运行提供了新的研究思路。
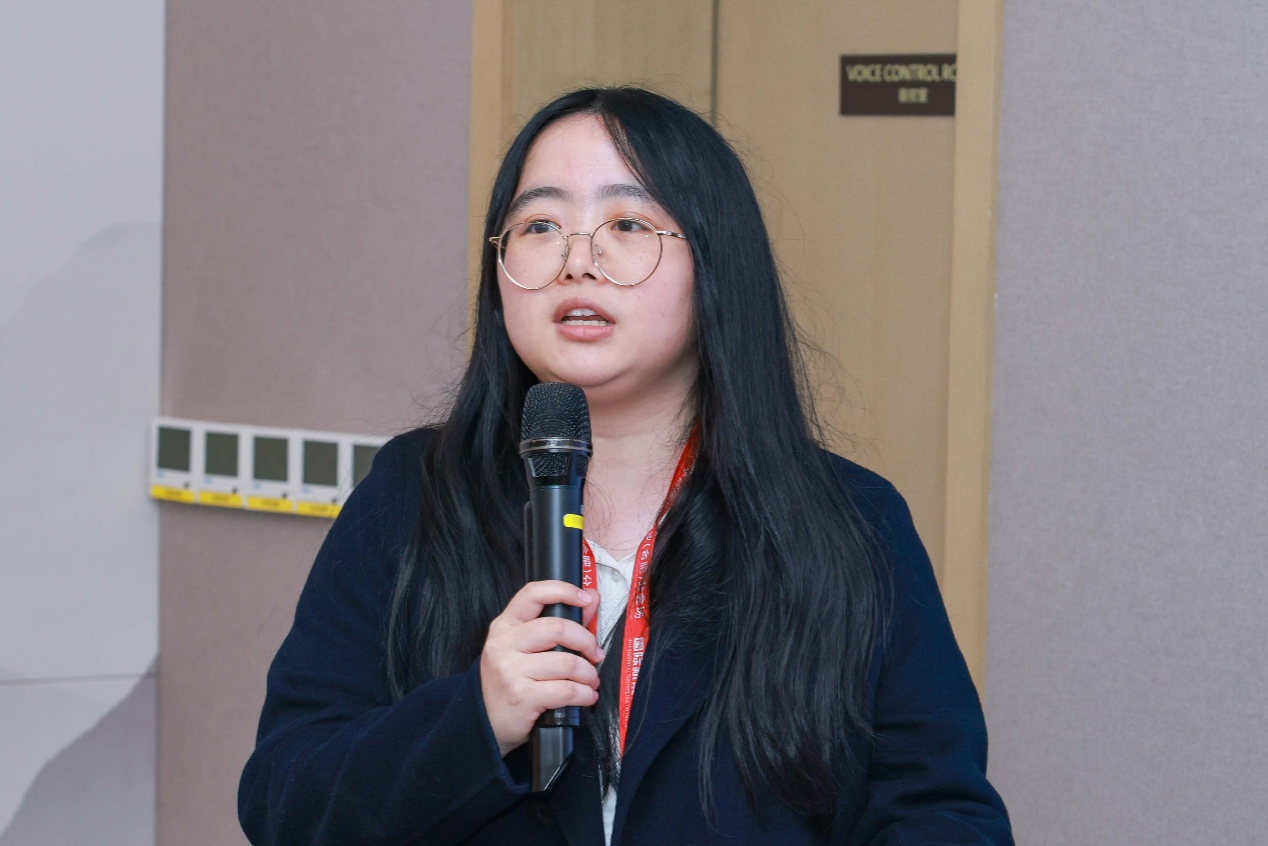
香港中文大学(深圳)数据科学学院蒋理助理教授作了题为“世界模型驱动的端到端自动驾驶”的报告。她围绕策略学习与数据生成两条技术路线,介绍了生成式世界模型在端到端自动驾驶中的最新研究进展,重点分享了将视频生成先验引入驾驶策略学习、联合建模未来场景与驾驶动作,以及基于三维几何先验实现动态场景重建与可控视频生成等方面的研究成果,为解决自动驾驶模型的泛化能力和数据瓶颈问题提供了新的技术思路。
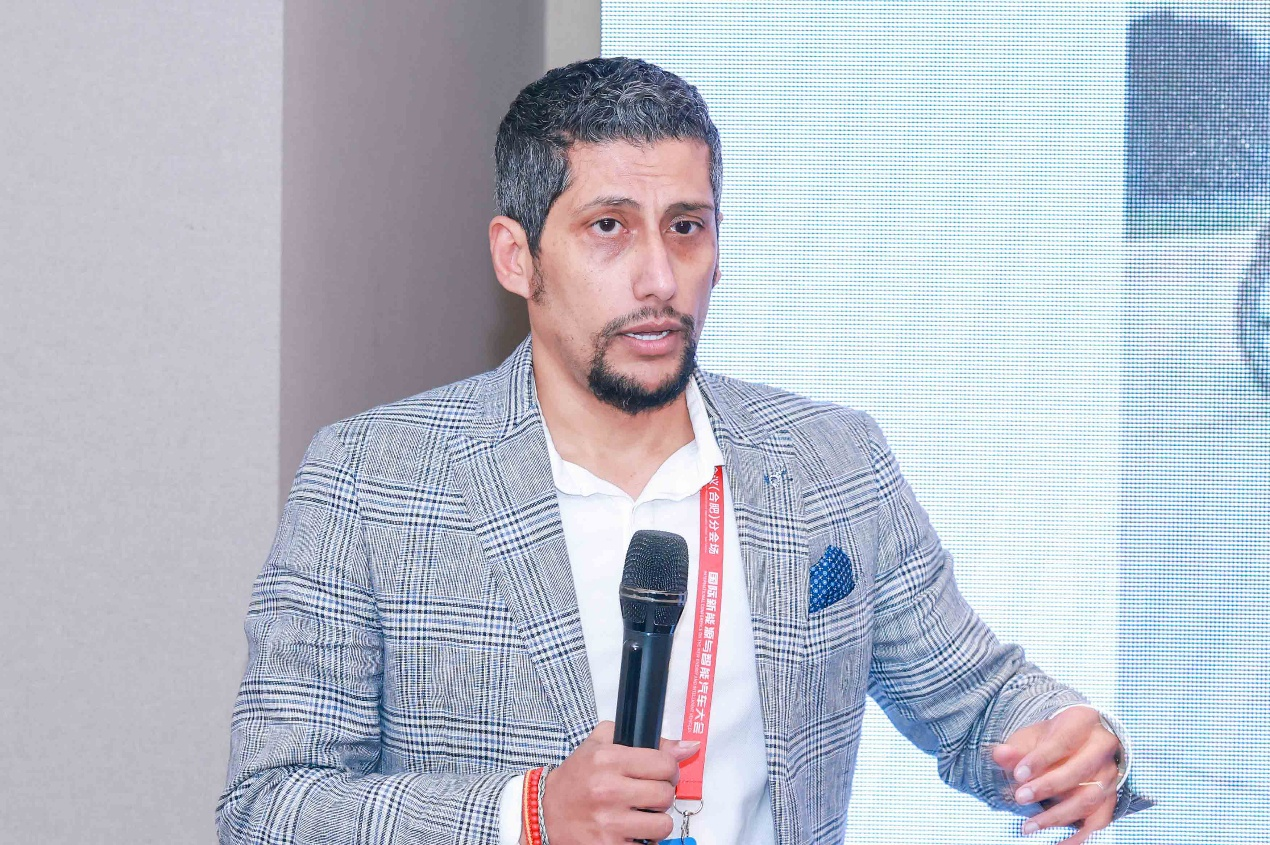
西班牙马德里卡洛斯三世大学系统工程与自动化系副教授、自主移动与感知实验室联合主任Abdulla Al-Kaff作了题为“Beyond Autonomy: Building the Next Generation of Intelligent Mobility Systems”的报告。他围绕下一代智能出行系统的发展,介绍了多传感器融合、三维环境感知、鲁棒定位及人工智能等方面的研究成果,分析了自动驾驶在复杂动态环境下实现安全、可靠、规模化应用面临的挑战,并展望了数字孪生、智能网联技术与自主出行系统深度融合的发展前景。
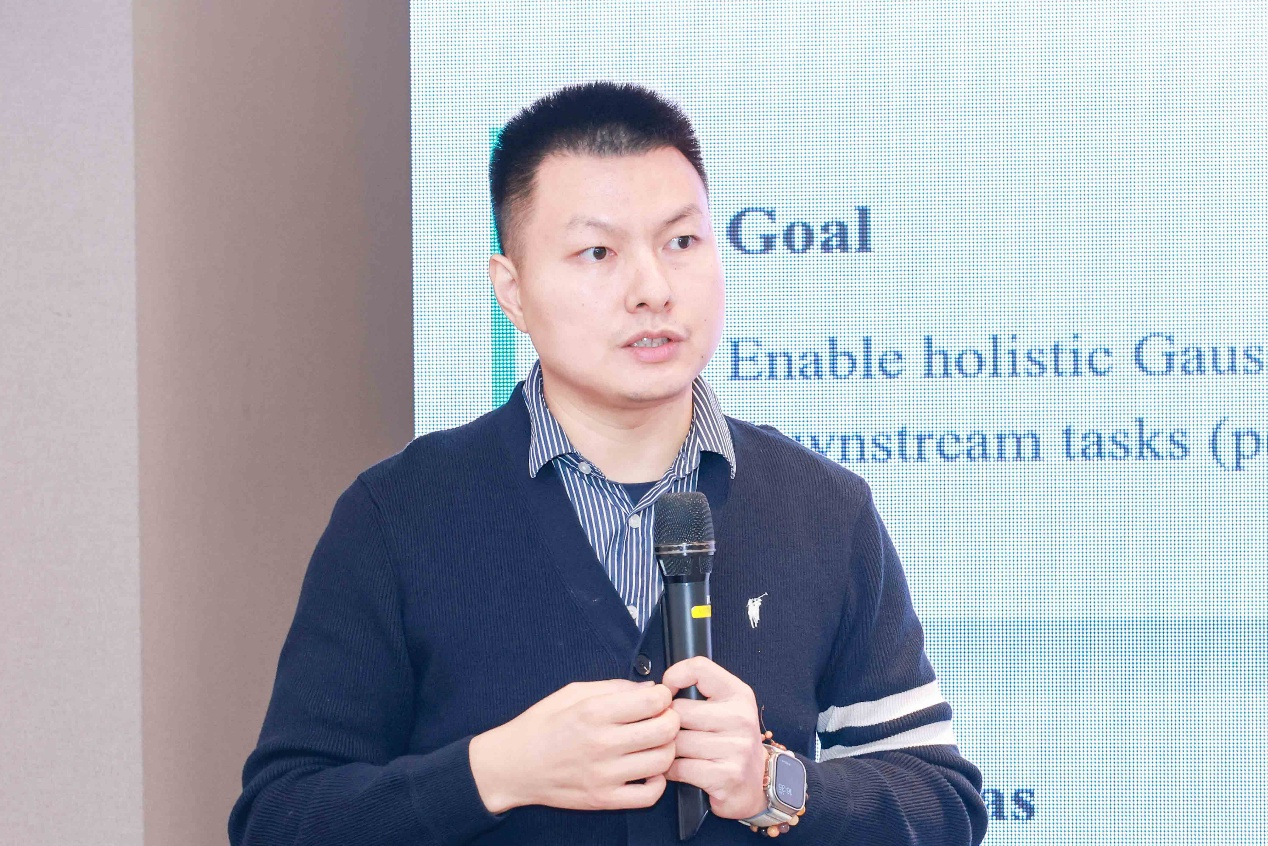
香港中文大学(深圳)理工学院长聘副教授李镇作了题为“从空间拓扑到可靠执行:基于生成式世界模型的智能驾驶感知与闭环策略泛化”的报告。他围绕生成式世界模型在智能驾驶中的应用,系统介绍了空间拓扑感知、数据合成与鲁棒泛化、闭环交互与安全决策等方面的最新研究成果,并结合CoPo、DriveFlow、DLWM及RoXDrive等代表性工作,探讨了如何增强自动驾驶系统在复杂交通环境下的感知理解、策略泛化和安全执行能力。
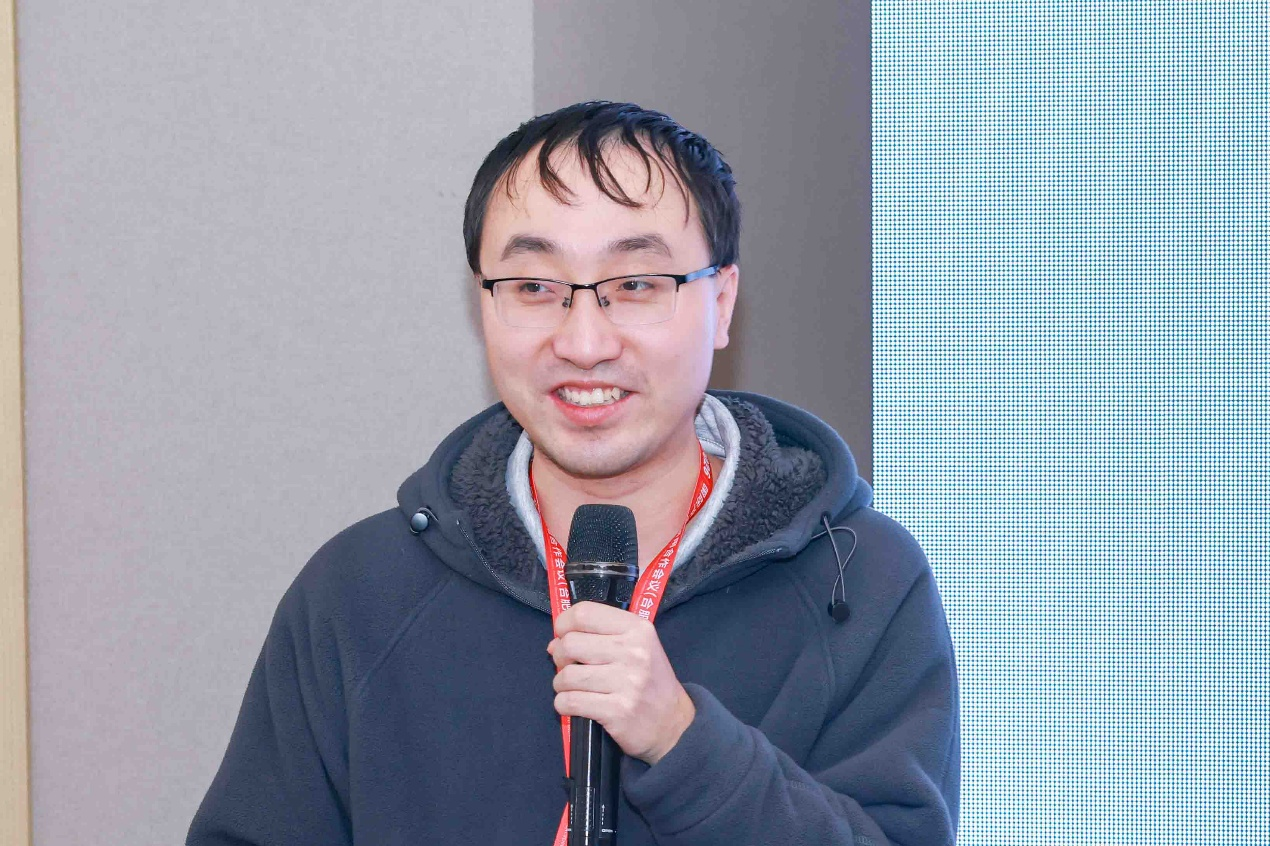
复旦大学可信具身智能研究院贾萧松副研究员以“自动驾驶生成式仿真”为题作压轴报告。他围绕自动驾驶训练与测试中高质量场景数据构建的关键问题,介绍了基于历史观测检索与三维点云的生成式仿真技术,重点探讨了如何构建可检索、可复用的“地理记忆”,利用点云几何信息引导场景生成,以及通过生成式模型构建丰富、逼真的自动驾驶仿真场景,为提升自动驾驶系统的训练效率和复杂场景泛化能力提供了新的研究思路。
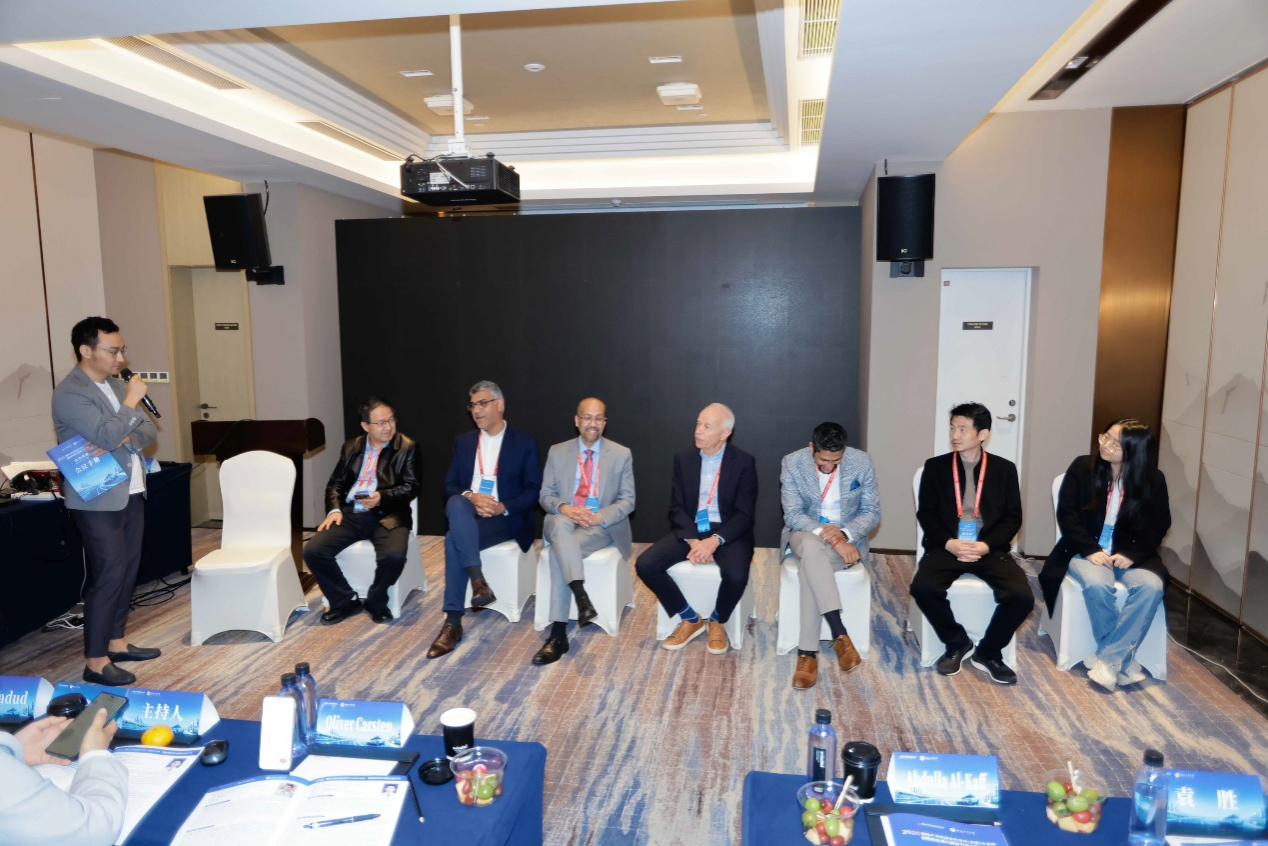
论坛还设置了圆桌讨论(Panel)环节。与会中外专家围绕中国与欧洲自动驾驶技术发展、产业应用现状及未来发展趋势等议题进行了交流与讨论,分享了不同研究视角和实践经验,进一步促进了自动驾驶领域的国际学术交流与思想碰撞。
本次论坛历时一天,共安排十场高水平学术及技术报告,内容涵盖驾驶自动化安全法规与人机交互、多源信息融合感知、地图智能化生产、端到端自动驾驶、世界模型、生成式仿真、水面船舶自主航行等多个前沿方向。论坛既关注自动驾驶领域的基础理论与关键技术创新,又注重产业实践与工程应用,充分体现了基础研究与实际应用相结合、学术创新与产业需求相融合的办会特色。
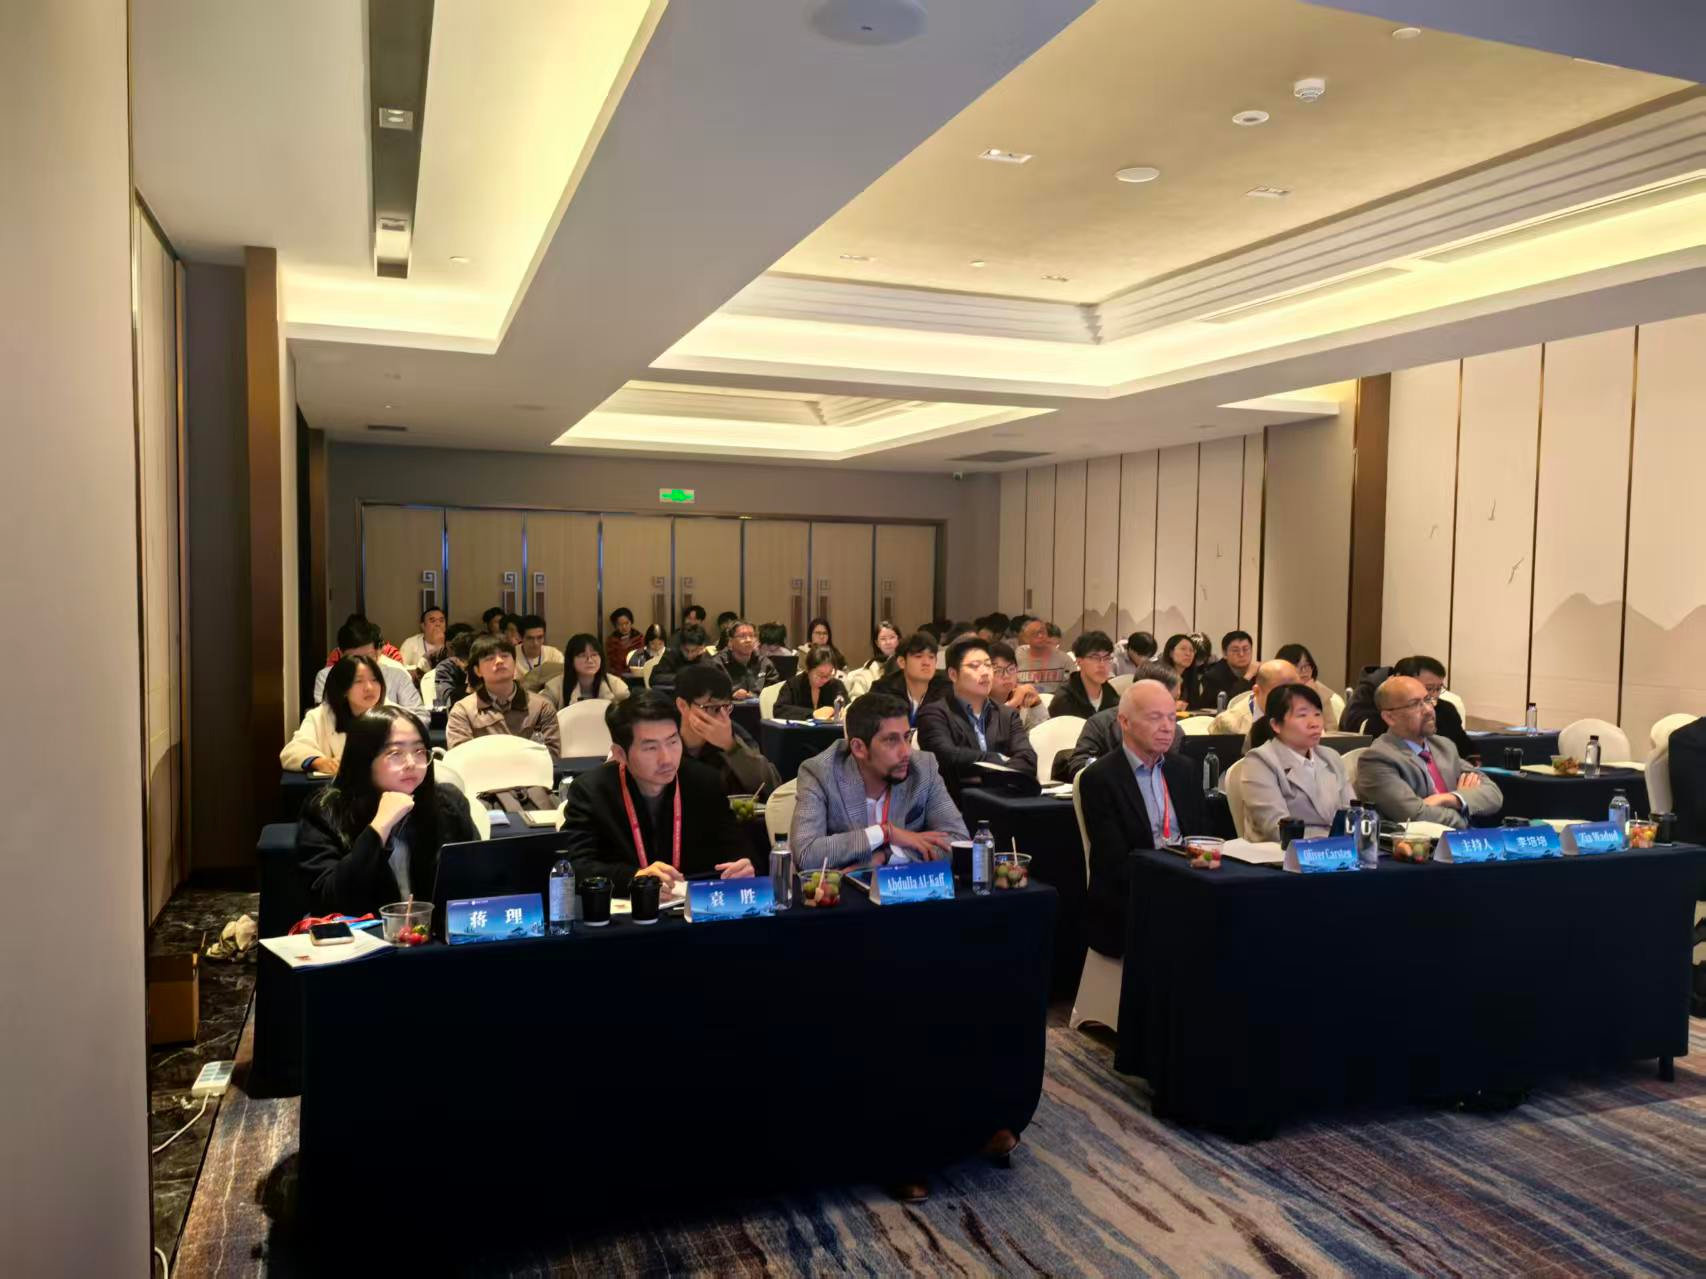
本次论坛的成功举办,为国内外高校、科研机构和企业搭建了高水平学术交流与合作平台,进一步加强了合肥工业大学计算机与信息学院与国内外同行在自动驾驶、智能交通和人工智能等领域的交流与联系。学院将继续面向人工智能与智能汽车领域的前沿发展和产业需求,深化国际学术交流与产学研合作,积极推动科技创新、成果转化和高水平人才培养,为我国智能汽车与自动驾驶产业高质量发展贡献力量。
(贾伟/文、图 王辉/审核)
 TOP